01
Le problème
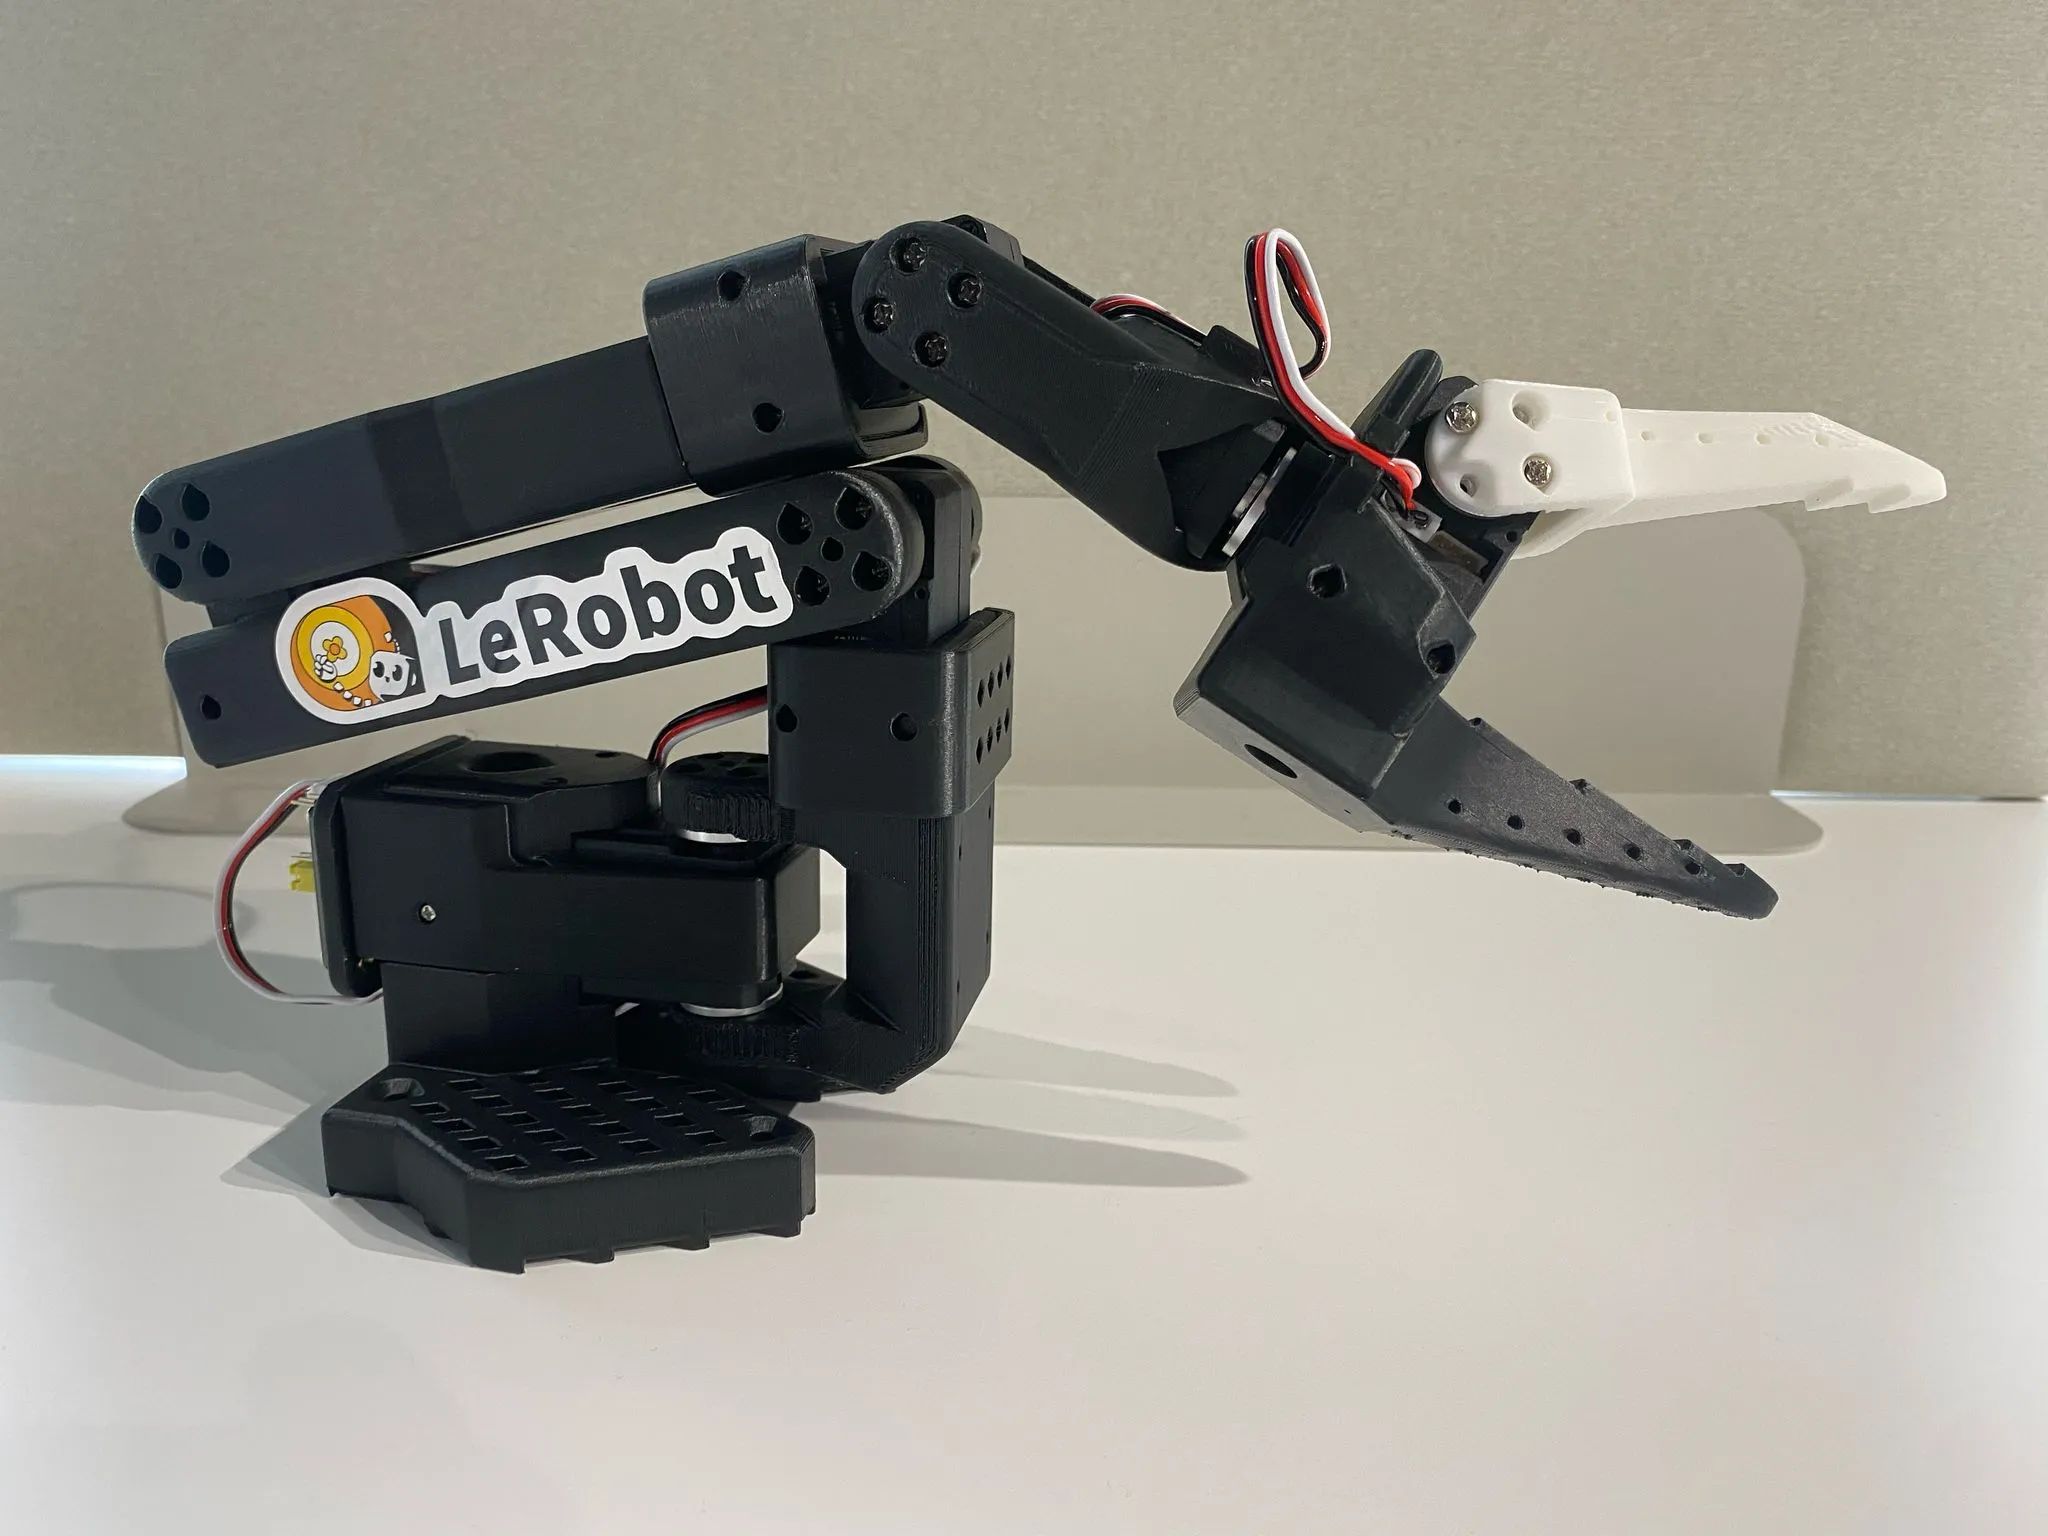
Un world model entraîné sur des épisodes robotiques réels peut-il fournir des représentations utiles au pilotage d’un bras ? J’ai exploré cette hypothèse avec LeWM sur un subset DROID 10k, en m’intéressant aux limites de généralisation.
02
Mon rôle
J’ai préparé les données du subset DROID 10k et mené les expériences d’entraînement de LeWM.
03
Architecture & pipeline
- Entraîner LeWM sur le subset DROID 10k.
- Explorer son utilisation pour le pilotage d’un bras robotique.
04
Résultats & limites
L’expérience n’a pas atteint l’objectif de pilotage du bras robotique. L’entraînement sur ce subset ne suffit donc pas à démontrer un contrôle exploitable.
Le protocole et les observations doivent encore être documentés pour distinguer les causes possibles de cet échec ; aucune performance de généralisation n’est revendiquée ici.
05
Prochaines itérations
Documenter le protocole et les limites observées. La R&D s’oriente ensuite vers les représentations 3D et les nuages de points LiDAR pour explorer la prédiction d’états en environnement réel.