01
Le problème
Produire automatiquement un détourage exploitable des véhicules sur les images client. Le modèle générique tronquait certains rétroviseurs, perdait des contours fins ou conservait des véhicules parasites. Il fallait corriger ces défauts et rendre le traitement reproductible, de l’annotation à l’inférence.
02
Mon rôle
J’ai mis en place l’annotation, préparé et matérialisé le dataset, fine-tuné BiRefNet et organisé le stockage des artefacts et les services d’inférence.
03
Contraintes
- Préserver les contours fins et les rétroviseurs malgré les variations de prise de vue.
- Isoler le véhicule cible lorsque d’autres véhicules apparaissent dans l’image.
- Conserver les images, annotations et artefacts pour reproduire les étapes du pipeline.
- Faire fonctionner les services d’annotation, de stockage et d’inférence dans le même environnement.
04
Architecture & pipeline
- Annoter les véhicules cibles dans Label Studio.
- Préparer et matérialiser les images et masques utilisés pour l’entraînement.
- Fine-tuner BiRefNet sur les données client et comparer les détourages au modèle de base.
- Stocker les données et artefacts dans MinIO, puis exécuter les services jusqu’à l’inférence avec Docker Compose.
05
Choix & itérations
J’ai adapté BiRefNet aux images client pour cibler les défauts du modèle générique sur les contours et les véhicules parasites.
Label Studio sert à produire les masques d’annotation ; MinIO centralise les données et artefacts réutilisés pour l’entraînement et l’inférence.
Docker Compose décrit les services et leurs dépendances pour reproduire l’environnement de traitement.
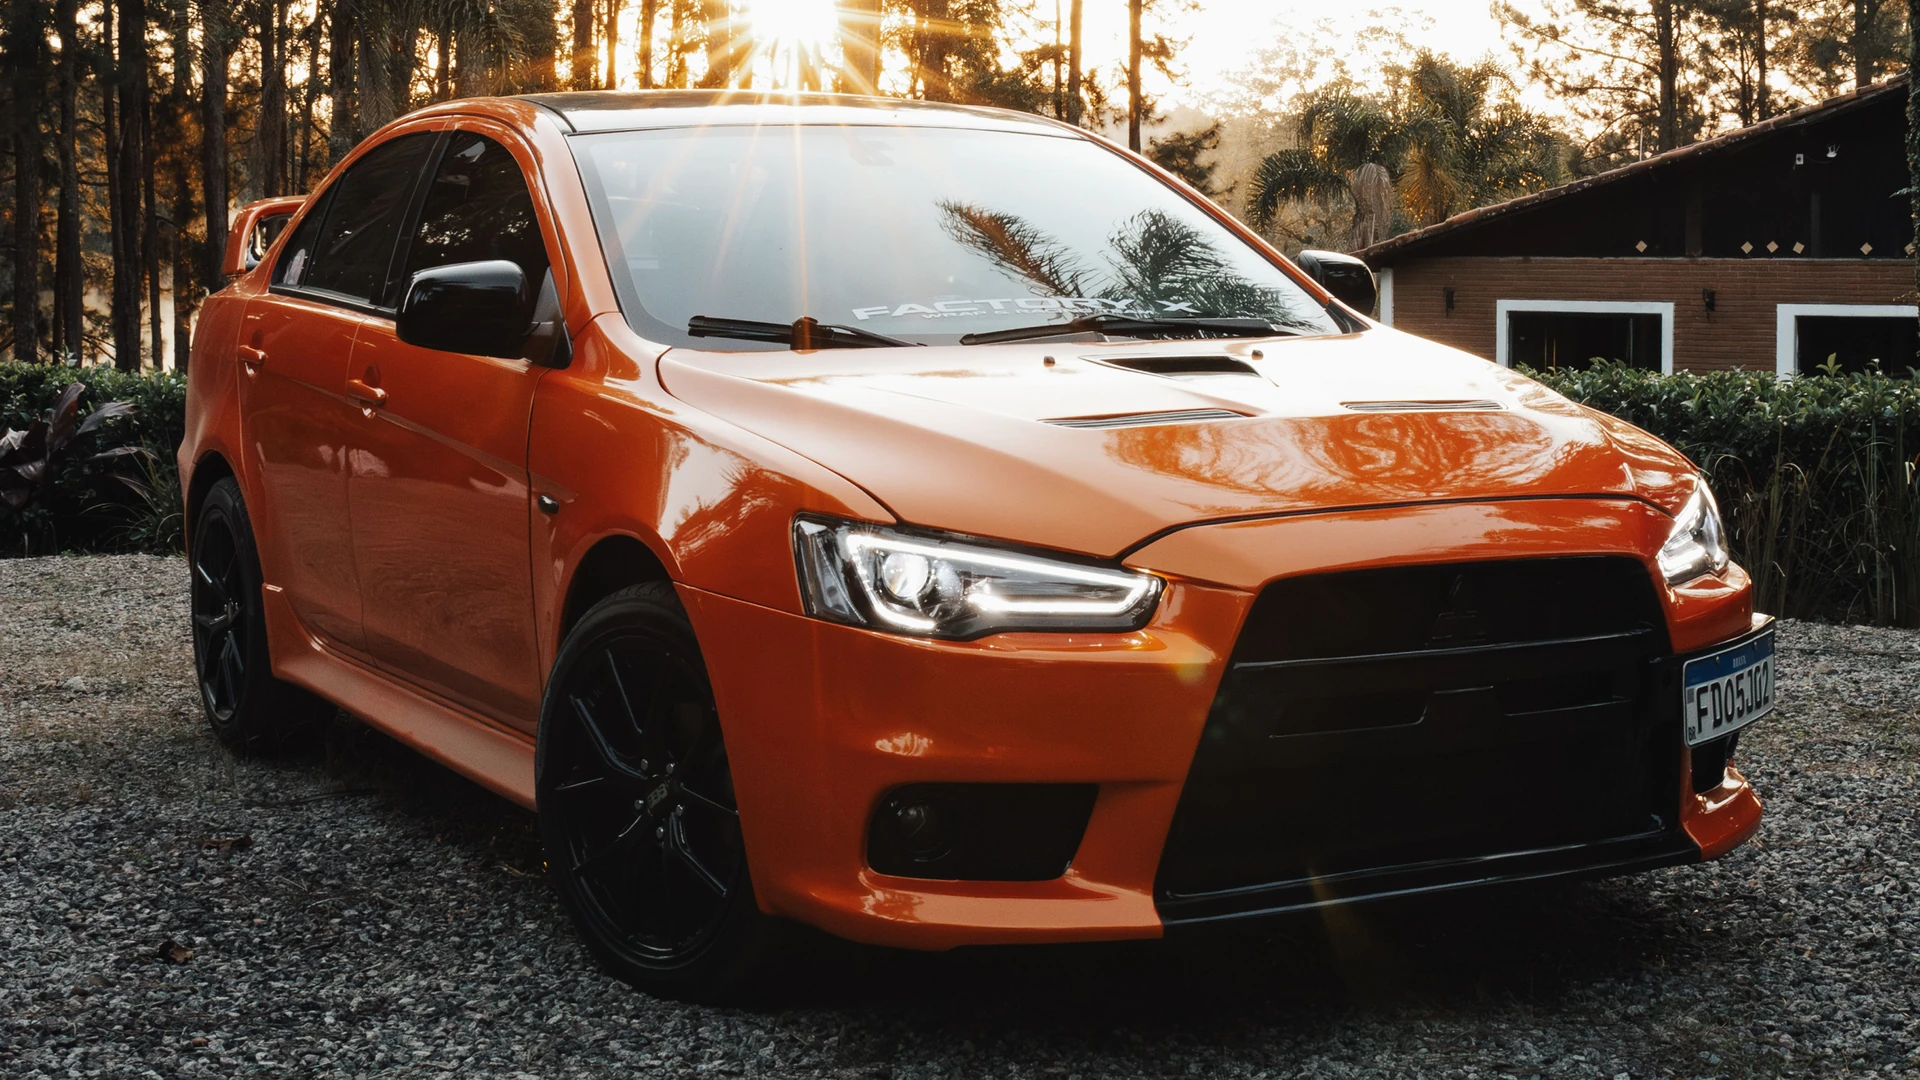
La comparaison visuelle avant / après sert à repérer les défauts utiles au métier. Les pourcentages ci-dessous sont des observations visuelles, pas une mesure d’IoU.
Modèle de base / modèle adapté
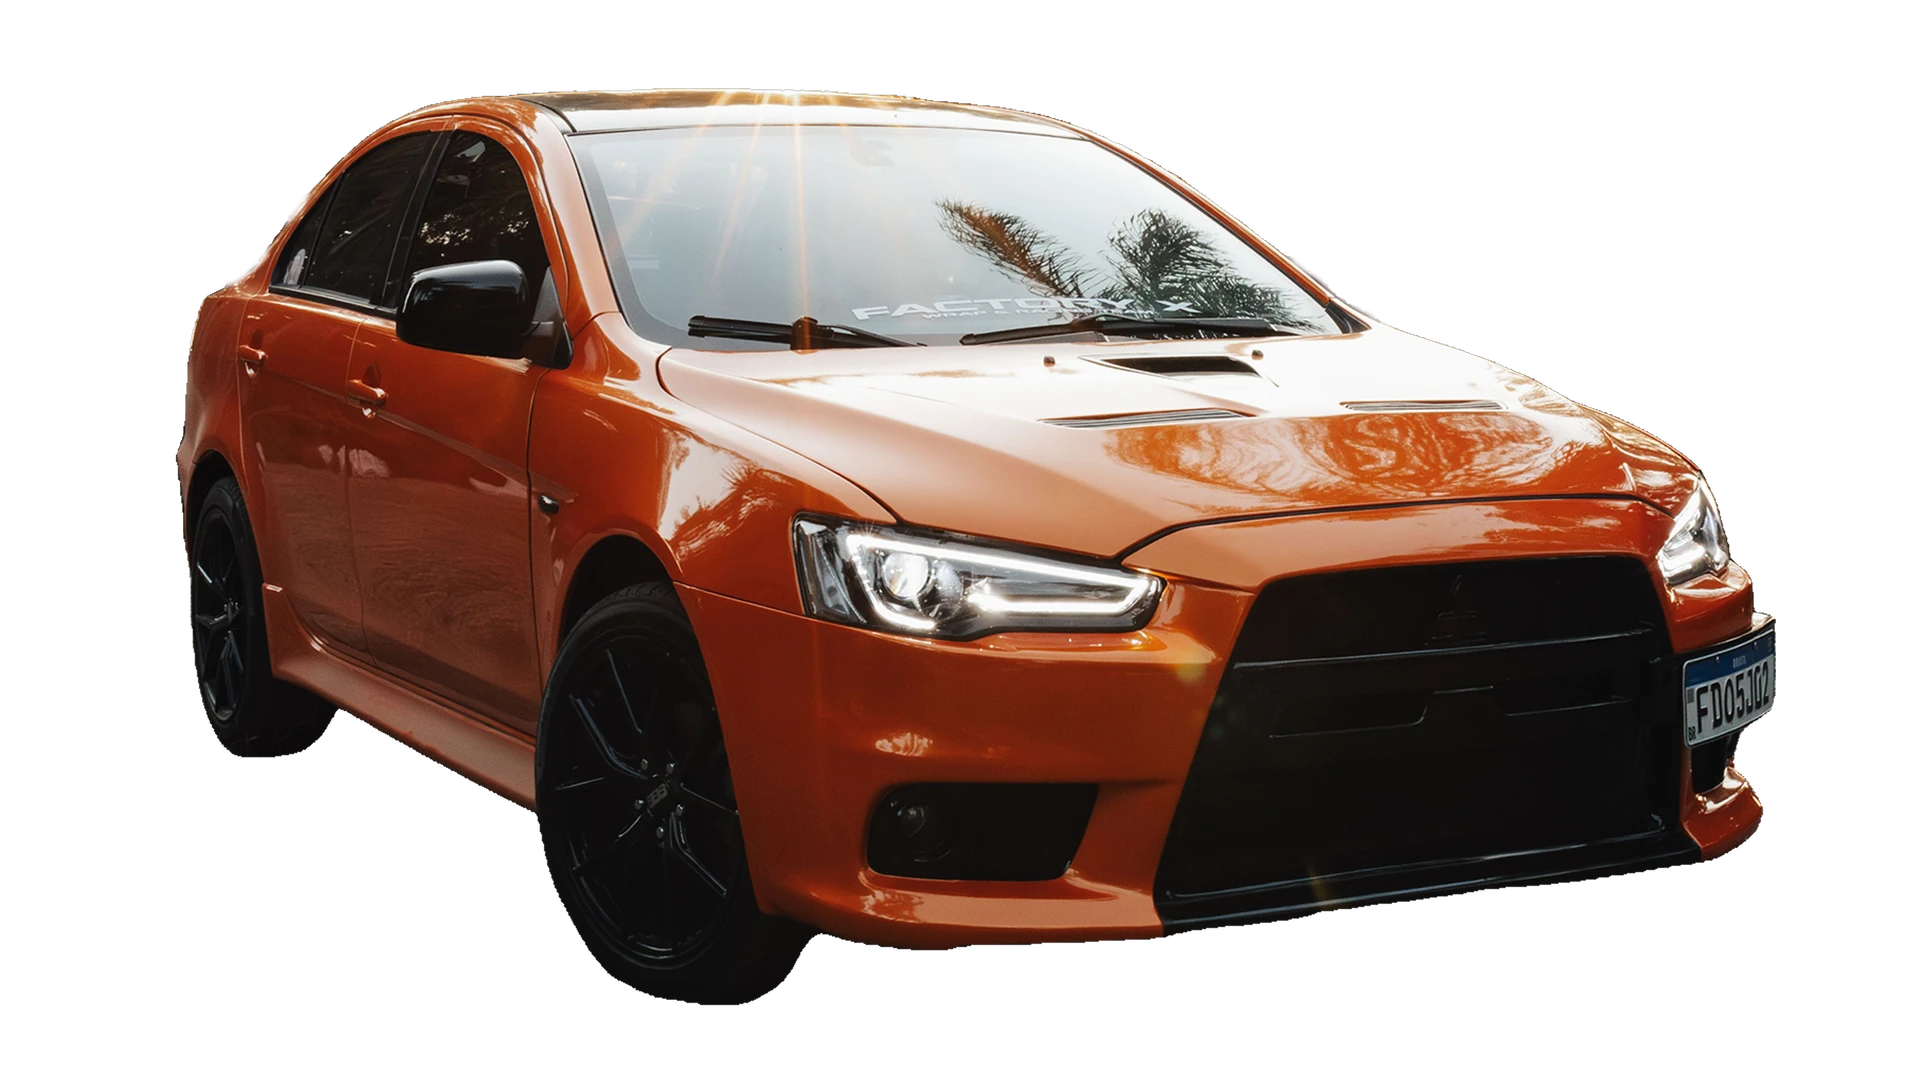
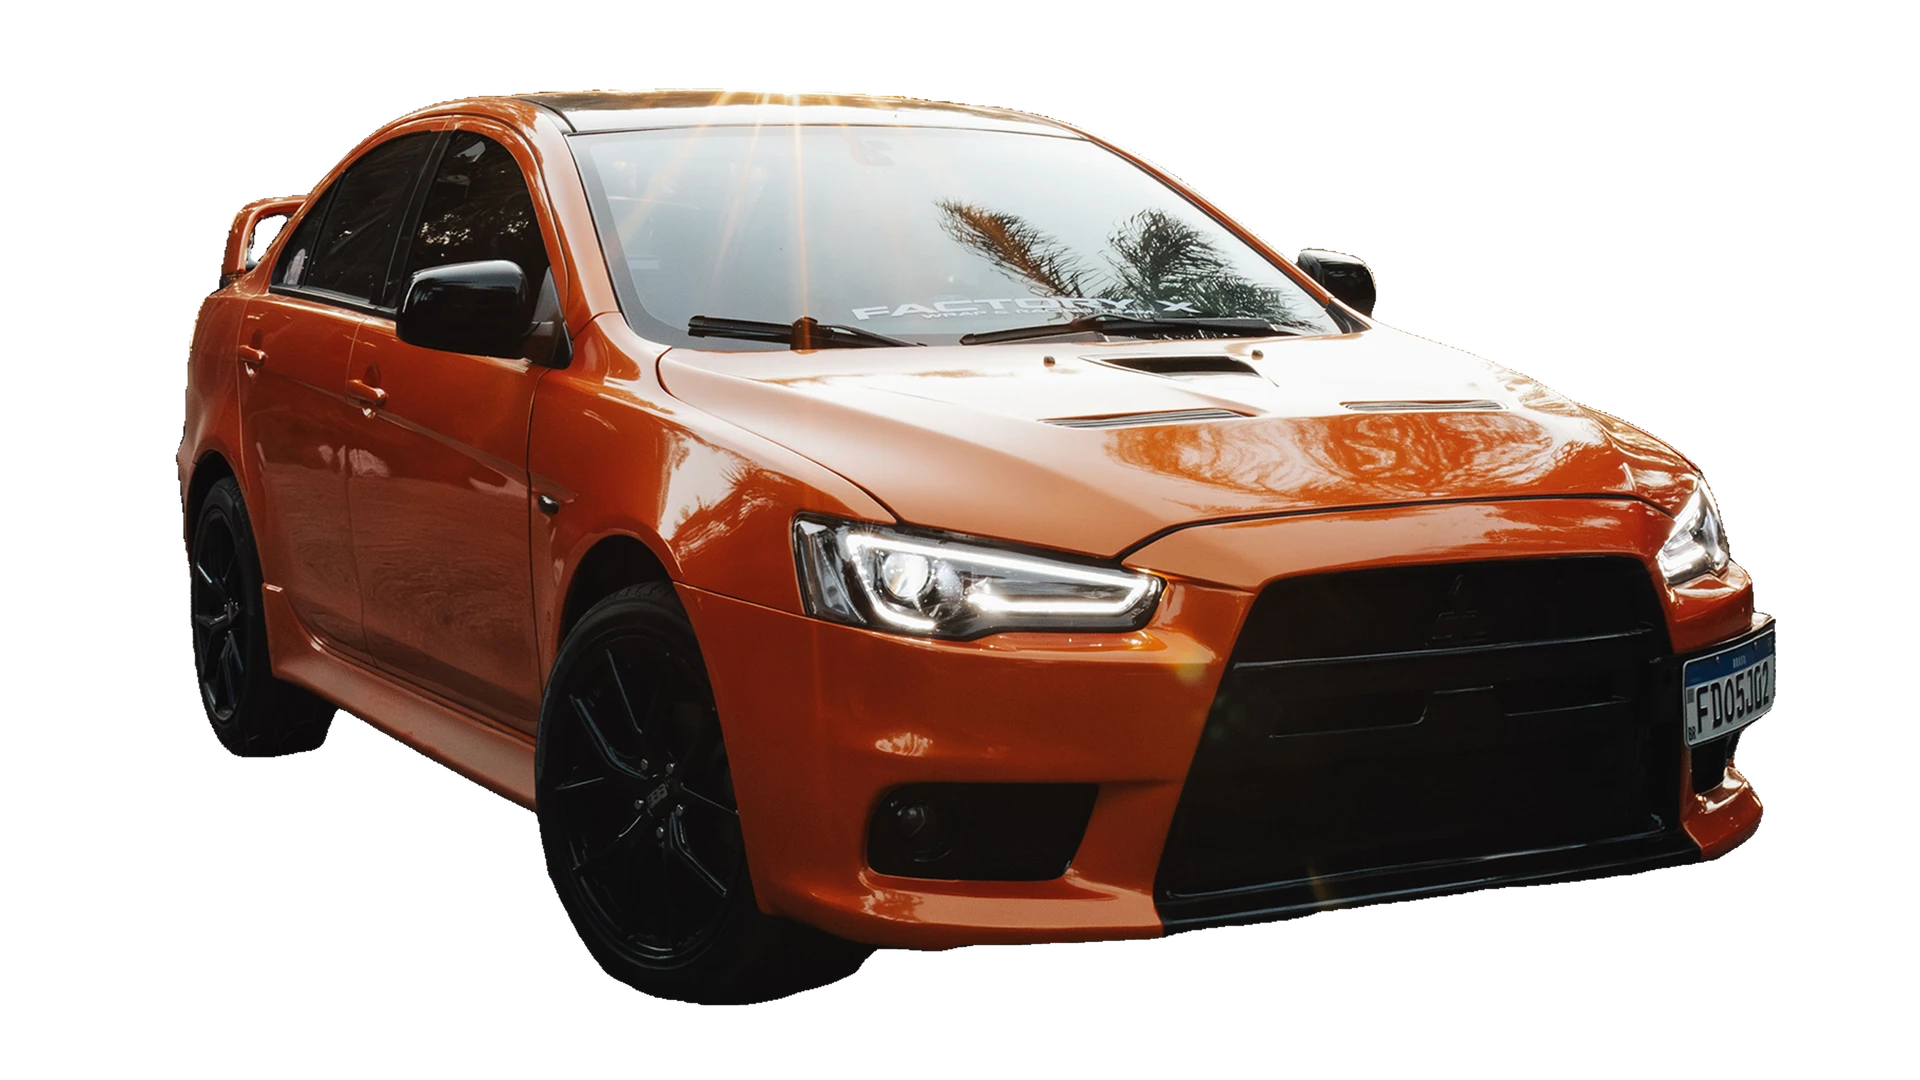 BiRefNet fine-tunéBiRefNet de base
Défauts observés visuellement : rétroviseurs tronqués, véhicules parasites et contours incomplets.
Défauts observés visuellement après adaptation, principalement mineurs ou sur des cas difficiles.
Ordres de grandeur issus de l’évaluation visuelle ; les défauts résiduels n’ont pas tous la même gravité.
06
Résultats & limites
Le pipeline couvre l’annotation, la préparation et la matérialisation du dataset, le fine-tuning, le stockage des artefacts et l’inférence.
Les défauts observés lors de l’évaluation visuelle passent d’environ 50 % avant adaptation à moins de 25 % après fine-tuning. Ces ordres de grandeur ne constituent pas un score de segmentation standardisé.
Des défauts subsistent sur les contours fins et les cas difficiles ; leur gravité varie selon l’image.
07
Prochaines itérations
Poursuivre l’analyse des cas difficiles et des détails fins, puis enrichir les annotations pour cibler les défauts résiduels.