01
Le problème
Les datasets robotiques au format HDF5 ne sont pas directement utilisables par les pipelines d’expérimentation visés. Les expériences JEPA ont besoin de séquences vidéo et de trajectoires exploitables séparément, tout en conservant leur correspondance par épisode.
02
Mon rôle
J’ai conçu et développé la conversion HDF5 vers Parquet et MP4 pour rendre les données robotiques utilisables dans les expériences sur les world models.
03
Contraintes
- Préserver les relations entre les données tabulaires et les séquences vidéo.
- Produire des formats exploitables dans plusieurs expériences.
- Gérer les particularités des datasets robotiques et multimodaux.
04
Architecture & pipeline
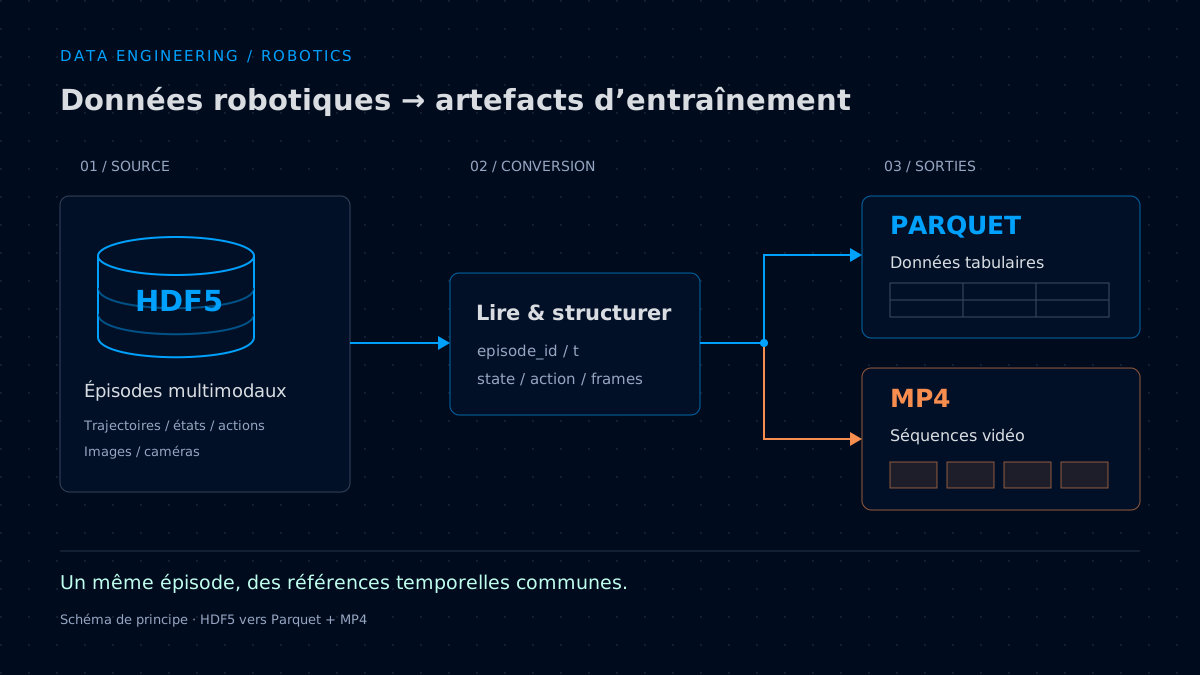
- Lire les données sources HDF5.
- Matérialiser les données tabulaires et trajectoires en Parquet.
- Exporter les séquences vidéo en MP4.
- Préparer ces artefacts pour les pipelines d’entraînement.
05
Choix & itérations
Séparer les vidéos et les données tabulaires permet d’utiliser des formats adaptés à chaque type de contenu.
La conversion constitue une infrastructure dédiée, réutilisable au-delà d’un seul protocole expérimental.
06
Résultats & limites
Le pipeline matérialise les données tabulaires en Parquet et les séquences vidéo en MP4 pour les expériences JEPA / world models.
La correspondance entre vidéo et trajectoires reste une contrainte de conversion ; le schéma de sortie et les contrôles de cohérence doivent encore être documentés.
07
Prochaines itérations
Documenter le schéma de sortie et les contrôles de cohérence avec des exemples de conversion.